在半導(dǎo)體、精密制造領(lǐng)域,工件直線度與微觀形貌的精準(zhǔn)測量是質(zhì)量管控核心環(huán)節(jié)。激光共聚焦顯微鏡(LCM)小視野拼接檢測普遍存在波紋抖動、形貌錯位、數(shù)據(jù)失真等問題,無法滿足國際標(biāo)準(zhǔn)合規(guī)驗(yàn)收要求。本文嚴(yán)格依據(jù)ISO 12780-1:2011、ISO 12780-2:2011、ISO 1101:2017官方GPS幾何規(guī)范,結(jié)合原廠公開技術(shù)參數(shù)與行業(yè)招標(biāo)公示資料,系統(tǒng)剖析LCM拼接測量缺陷根源,提出大視野3D白光干涉儀標(biāo)準(zhǔn)化合規(guī)檢測方案,適配高端精密工件可溯源檢測場景。
1 ISO 12780直線度檢測合規(guī)核心規(guī)范
ISO 12780為產(chǎn)品幾何技術(shù)規(guī)范(GPS)體系專用直線度測量國際標(biāo)準(zhǔn),由ISO/TC 213幾何產(chǎn)品規(guī)范技術(shù)委員會編制,分為術(shù)語定義、測量操作準(zhǔn)則兩部分,搭配ISO 1101幾何公差標(biāo)注規(guī)范,明確了公差定義、評定算法、濾波與采樣強(qiáng)制規(guī)則,是半導(dǎo)體、精密軸承等高端工件直線度檢測的法定合規(guī)判定依據(jù),所有條款均源自ISO官方公開有效文本。
1、1 直線度公差帶定義(ISO 12780-1:2011)
直線度為獨(dú)立形狀公差,無基準(zhǔn)約束,僅需標(biāo)注專屬符號與公差值,標(biāo)準(zhǔn)界定兩類工業(yè)通用公差帶形式,適配不同檢測場景:
平面素線直線:由間距為公差值t的兩條平行線限定,適用于軸承、導(dǎo)軌等工件表面線性形貌檢測。
空間軸線直線:由直徑為公差值t的圓柱面限定,適配軸類、孔類及半導(dǎo)體傳動構(gòu)件軸線檢測。
1、2 評定算法強(qiáng)制規(guī)則(ISO 12780-2:2011)
標(biāo)準(zhǔn)明確限定合規(guī)評定算法,非標(biāo)準(zhǔn)算法檢測結(jié)果無效,不具備國際計(jì)量溯源與行業(yè)采信效力:
強(qiáng)制默認(rèn)基準(zhǔn):最小二乘中線(LSMR),以測點(diǎn)偏差平方和最小為擬合原則,通過測點(diǎn)最大峰谷差值判定直線度誤差,為通用合規(guī)首選算法。
可選評定方式:最小區(qū)域法(MZ),僅工件圖紙、檢測文件明確標(biāo)注時可啟用。
行業(yè)禁用規(guī)則:國內(nèi)簡易端點(diǎn)連線算法未納入ISO標(biāo)準(zhǔn)體系,無國際溯源效力,嚴(yán)禁用于高端精密制造合規(guī)檢測。
1、3 濾波與采樣合規(guī)要求
濾波強(qiáng)制規(guī)范:精密檢測必須明確濾波器類型與截止波長(λc),行業(yè)通用高斯濾波,可選2.5mm、8mm、25mm檔位,用于區(qū)分形狀、粗糙度與波紋度誤差,無濾波參數(shù)的檢測數(shù)據(jù)判定為無效數(shù)據(jù)。
標(biāo)準(zhǔn)化采樣規(guī)則:采樣長度需全覆蓋被測區(qū)域;常規(guī)工件采樣點(diǎn)數(shù)≥5點(diǎn),1m以上長尺寸工件每100mm均勻布設(shè)測點(diǎn),保障數(shù)據(jù)完整客觀,契合中國計(jì)量科學(xué)研究院幾何量溯源規(guī)范。
2 激光共聚焦顯微鏡拼接測量缺陷根源
LCM拼接成像產(chǎn)生的波紋抖動、高低偏移、局部錯位等問題,并非設(shè)備解析精度不足,核心是硬件視野參數(shù)、檢測模式與ISO 12780標(biāo)準(zhǔn)不匹配,疊加圖像拼接引入的機(jī)械次生誤差,最終導(dǎo)致檢測數(shù)據(jù)不合規(guī)、不可溯源。
2、1 高倍鏡頭固有視野短板
行業(yè)通用尼康50倍APO高倍物鏡可實(shí)現(xiàn)納米級解析精度,但單幅有效視場僅0.5mm,取樣范圍極小,無法覆蓋ISO 12780規(guī)定的標(biāo)準(zhǔn)評定區(qū)間,不滿足合規(guī)檢測基礎(chǔ)條件。
2、2 檢測模式不符合ISO合規(guī)邏輯
ISO 12780要求形貌與直線度評定需匹配完整標(biāo)準(zhǔn)采樣長度,0.5mm小視場無法完成工件全域數(shù)據(jù)采集,樣本覆蓋不全,檢測結(jié)果不具備高端行業(yè)合規(guī)驗(yàn)收效力。
2、3 圖像拼接引入不可逆機(jī)械誤差
行業(yè)普遍采用圖像拼接彌補(bǔ)視野短板,拼接精度完全依賴設(shè)備運(yùn)動平臺,不同平臺誤差差異顯著:
壓電平臺:拼接精度最優(yōu),但成本高昂,無法規(guī)模化普及;
直線電機(jī)平臺:精度與成本均衡,為工業(yè)主流通用機(jī)型;
伺服電機(jī)平臺:性價比高,高倍拼接后易產(chǎn)生波紋抖動、錯位、高低差缺陷,常規(guī)濾波僅優(yōu)化表面觀感,無法修正底層數(shù)據(jù)偏差,最終造成檢測失真。
3 大視野3D白光干涉儀標(biāo)準(zhǔn)化合規(guī)解決方案

大視野3D白光干涉儀突破LCM“高精度小視野、拼接誤差大、數(shù)據(jù)不合規(guī)”的技術(shù)瓶頸,全維度適配ISO 12780標(biāo)準(zhǔn),依托原廠公開可溯源參數(shù),實(shí)現(xiàn)全域、高精度、可追溯的超精密形貌檢測,適配半導(dǎo)體、精密軸承、光學(xué)部件等高端場景。
3、1 大視野超高精度,滿足ISO標(biāo)準(zhǔn)評定
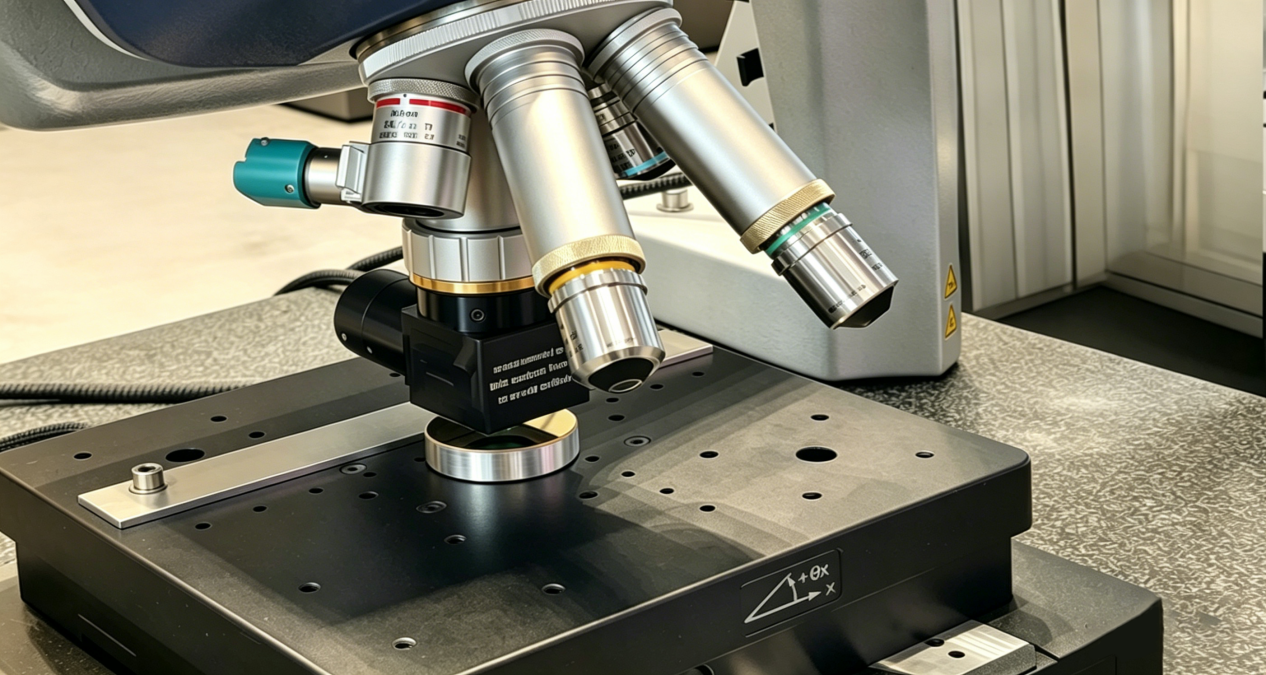
搭載自研0.6倍專用鏡頭,實(shí)現(xiàn)15mm超大單幅視場,可完整覆蓋ISO 12780標(biāo)準(zhǔn)評定長度,從根源消除取樣不足、圖像拼接帶來的誤差問題。設(shè)備配備四物鏡轉(zhuǎn)塔結(jié)構(gòu),無需切換設(shè)備即可完成全域觀測與精密測量,極限解析精度達(dá)6pm(0.006nm),可穩(wěn)定完成14mm端面平面度檢測,適配Ra100nm以下超精密粗糙度檢測,所有硬件參數(shù)均源自設(shè)備原廠技術(shù)白皮書與行業(yè)公開招標(biāo)驗(yàn)收資料。
3、2 超陡斜面測量,適配異形復(fù)雜工件
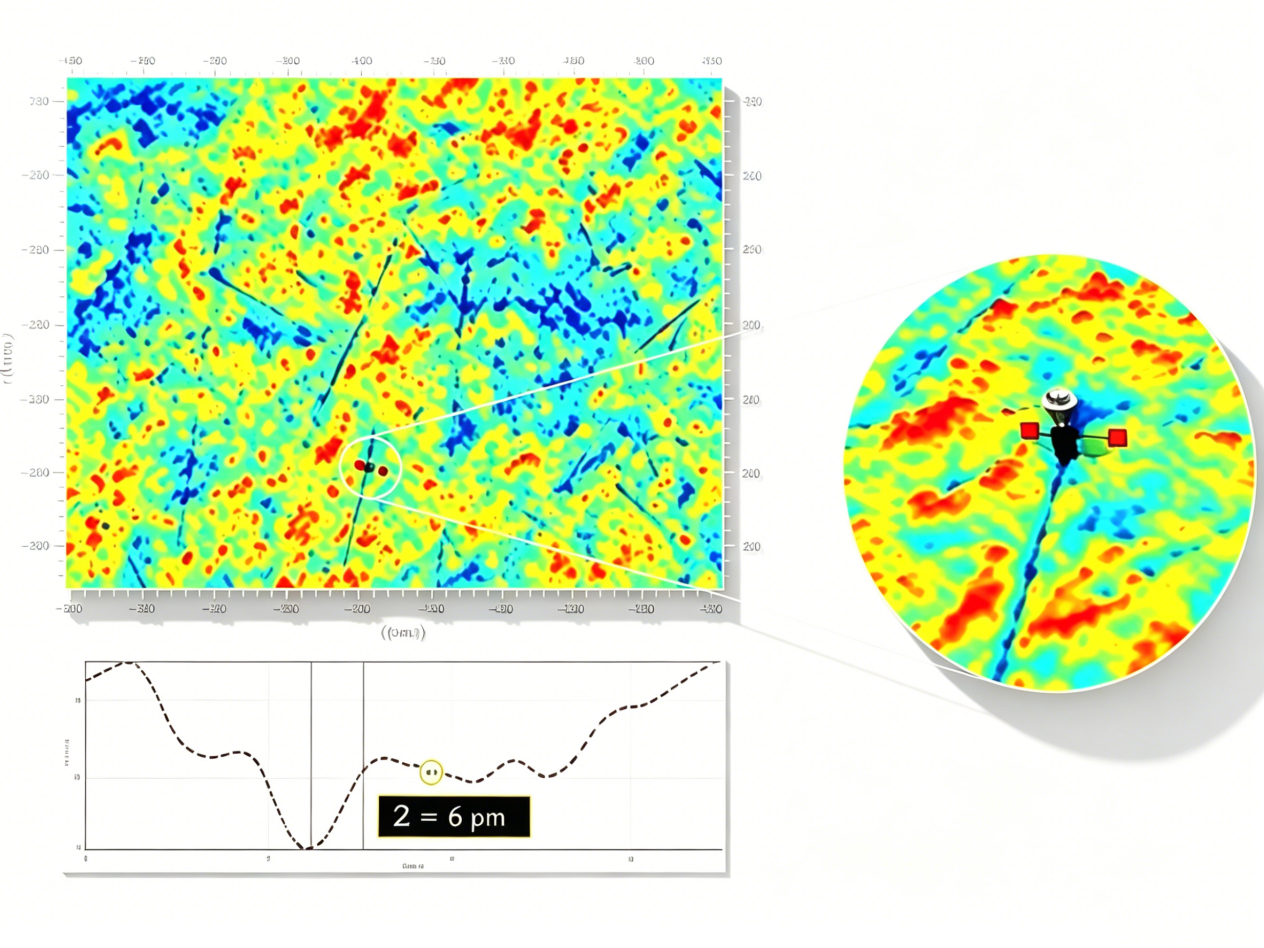
突破傳統(tǒng)平面檢測局限,支持80°超陡斜面、錐面、曲面、異形輪廓高精度測量,實(shí)現(xiàn)平面與異形件一體化全形貌檢測,無需配套專用設(shè)備,適配半導(dǎo)體異形封裝、精密軸承滾道等復(fù)雜工件檢測場景。
3、3 真彩色3D成像,實(shí)現(xiàn)雙重數(shù)據(jù)溯源

兼容高清CMOS干涉條紋解析能力,搭載RGB真彩色成像功能,精準(zhǔn)還原工件微觀紋理、形貌起伏與表面色差,彌補(bǔ)傳統(tǒng)黑白成像細(xì)節(jié)缺失短板,實(shí)現(xiàn)「形貌圖像+檢測數(shù)據(jù)」雙重可追溯,適配半導(dǎo)體器件微觀缺陷檢測。

3、4 雙平面檢測,適配復(fù)合結(jié)構(gòu)工件

采用定制化光路設(shè)計(jì),支持非透明精密工件厚度、上下平面平行度精準(zhǔn)測量,適配半導(dǎo)體多層封裝、異形精密機(jī)械部件等復(fù)合結(jié)構(gòu)檢測,通用性與實(shí)用性遠(yuǎn)超傳統(tǒng)LCM檢測設(shè)備。
4 結(jié)語
LCM拼接檢測波紋抖動、數(shù)據(jù)失真的核心癥結(jié),是小視野硬件參數(shù)與ISO 12780合規(guī)標(biāo)準(zhǔn)不匹配,圖像拼接補(bǔ)償模式會引入不可逆機(jī)械誤差,無法滿足高端精密制造標(biāo)準(zhǔn)化、可溯源檢測要求。
大視野3D白光干涉儀憑借全域大視野、納米級超高精度、全場景適配、標(biāo)準(zhǔn)化合規(guī)的核心優(yōu)勢,完全契合ISO 12780檢測規(guī)范,徹底解決傳統(tǒng)設(shè)備取樣不達(dá)標(biāo)、數(shù)據(jù)失真、場景受限等行業(yè)難題,是當(dāng)前半導(dǎo)體及精密工件超精密形貌、尺寸合規(guī)檢測的優(yōu)選方案。
新啟航半導(dǎo)體|專業(yè)白光干涉 3D 輪廓測量方案。亞納米精度保障,支持自動化定制;高端系列對標(biāo)國際一線品牌,大視野設(shè)計(jì),輕松應(yīng)對高低反射、復(fù)雜材料測量場景。
免責(zé)聲明(Disclaimer)
一、內(nèi)容溯源與適用范圍(Source & Scope of Application)
本文全部技術(shù)參數(shù)、結(jié)構(gòu)原理、機(jī)型適配及對比數(shù)據(jù),均源自設(shè)備原廠官方資料、權(quán)威標(biāo)準(zhǔn)文獻(xiàn)及公開招標(biāo)驗(yàn)收文件,僅用于技術(shù)研究、方案對比及行業(yè)參考,不作任何商業(yè)用途。
二、內(nèi)容效力與權(quán)責(zé)界定(Validity & Liability Definition)
本文觀點(diǎn)與結(jié)論為通用技術(shù)參考,非設(shè)備原廠官方定論,不構(gòu)成任何商業(yè)承諾、履約標(biāo)準(zhǔn)及驗(yàn)收依據(jù),未經(jīng)原廠實(shí)測核驗(yàn),不得用于項(xiàng)目驗(yàn)收、舉證追責(zé)。
三、風(fēng)險承擔(dān)與合規(guī)說明(Risk Assumption & Compliance Statement)
使用者擅自套用、篡改本文內(nèi)容產(chǎn)生的一切風(fēng)險與法律責(zé)任,由使用者自行承擔(dān),本文作者及所屬單位不承擔(dān)任何連帶責(zé)任。若存在版權(quán)及侵權(quán)異議,將及時核實(shí)整改。